


当机器人行业开始从数字世界走向物理世界,一个问题正在变得越来越重要:物理AI究竟会率先在哪些场景创造规模化商业价值?
人形机器人无疑是当下最受关注的方向,但在工厂和仓库里,一类看似传统的工业设备,或许正在迎来更具确定性的技术变革——无人叉车。
当前,全球叉车存量约1200万台,背后连接着庞大的物流搬运需求,以及数以千万计的相关从业人员。从原材料入库、线边配送,到成品转运、仓储装卸,叉车早已成为现代工业物流不可或缺的基础设施,但大量作业仍然依赖人工完成。
这意味着,无人叉车并不是在创造一个全新的市场,而是在一个需求已经成熟、应用场景充分验证的市场中,寻找新的效率空间。
更值得关注的是,过去多年,无人叉车已经积累了成熟的导航、定位、调度和自动取放技术,真实工业场景也为技术迭代提供了充分的实践基础。当人工智能进一步赋予机器环境理解、任务规划和自主执行能力,无人叉车就有机会突破传统自动化的能力边界。
如果说上一轮自动化解决的是“让机器按照规则工作”,那么物理AI试图解决的,就是“让机器理解任务,并在真实环境中自主完成工作”。
而对于深耕叉车行业多年的企业而言,这场变革的意义远不止推出几款新产品。它可能改变产品的技术形态、企业的竞争维度,以及未来的增长空间。
杭叉集团,已经率先迈出了脚步。
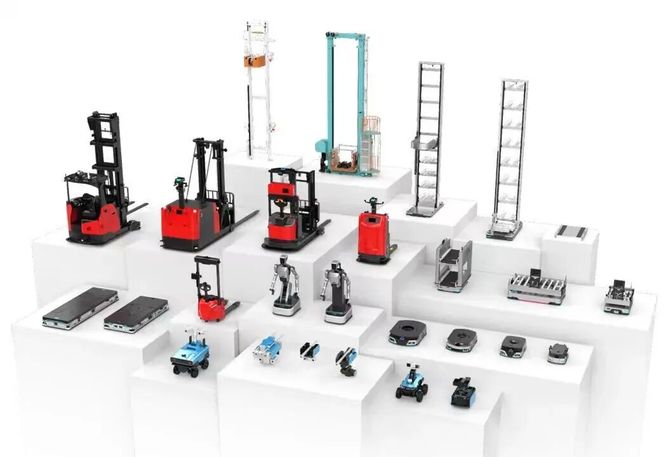
从AI-Fork全系列智能叉车机器人,到LogiMind工业具身智能大模型,再到旗下杭叉国自布局的多类型物流机器人与轮式人形机器人,杭叉正在尝试以工业车辆为起点,将具身智能技术向更多产品形态延伸。
这让我们有理由重新审视杭叉:它未来的竞争力,是否有机会从传统叉车制造,进一步延伸至面向真实物理世界的智能机器人与智能作业体系?
1200万台叉车背后,是一个尚未充分释放的无人化市场
判断一个技术方向是否值得关注,既要看技术进步,也要看市场需求是否真实存在。
无人叉车的特殊之处,在于它面对的并不是一个需要从零培育的市场,而是一个需求早已成熟、自动化渗透率却仍然偏低的庞大场景。
从汽车制造、机械加工、电子装配,到食品饮料、电商仓储、冷链物流,托盘搬运、原材料入库、线边配送、成品转运等任务早已广泛存在。经过多年发展,行业不仅积累了成熟的应用需求,也在实际项目中逐步摸索出不同场景的作业流程、货物特征、现场约束与安全要求,为搬运自动化提供了充分的场景Know-how和工程化经验。
然而,需求成熟,并不意味着自动化已经充分普及。数据显示,2025年全球无人叉车在叉车存量中的渗透率仅2%左右,绝大多数叉车仍未实现无人化。这背后的关键问题,并非企业不需要搬运自动化,而是传统技术方案在面对复杂、多变的真实场景时,仍可能受到部署复杂度、环境适应性和项目投入等因素的制约。
过去多年,行业已经建立起相对成熟的导航定位、路径规划、避障、调度和精准取放技术,能够在条件明确、流程相对标准化的场景中稳定执行任务。但当托盘位置偏移、货物形态变化、临时障碍出现或现场流程调整时,系统往往需要额外配置规则、进行现场调试,甚至依赖人工介入。场景越复杂,自动化方案的适配成本就可能越高,这在一定程度上限制了无人叉车的进一步普及。
物理AI带来的新机会,不是推翻上一代自动化技术,而是在其成熟的技术与工程积累之上,进一步提升机器的通用性和自主作业能力。通过增强对环境、货物和任务的理解,以及对作业动作的规划能力,新一代无人叉车有望降低对固定流程和特定场景配置的依赖,更灵活地适应不同货物、货位与作业条件。
这也意味着,物理AI有望成为无人叉车渗透率进一步提升的重要催化剂:成熟场景与既有工程经验为技术落地打下基础,而更强的通用性与更低的部署门槛,则有机会推动产品从局部应用走向更大规模的复制和放量。
行业巨头正在抓住物理AI的变化
当物理AI从概念走向真实作业现场,行业的竞争逻辑也在发生变化。
过去,企业比拼的是产品性能、导航精度、制造成本和项目交付能力;未来,竞争还将延伸至环境理解、任务规划、异常处理,以及模型与硬件、软件和安全系统的协同能力。
这对传统工业车辆企业既是挑战,也是机会。
与从零开发机器人产品的企业相比,深耕叉车领域多年的厂商,已经拥有成熟的产品体系、制造能力、供应链以及对工业物流场景的理解。如果能够将这些积累与AI技术结合,就有机会缩短从技术研发到实际应用的距离。
当然,传统制造积累并不意味着一定能够赢得物理AI竞争。模型能力、产品工程化、部署效率和投资回报,仍然需要通过真实应用验证。
但可以确定的是,物理AI正在为传统工业设备打开新的升级空间,而叉车正是其中具有代表性的载体之一。
过去,叉车企业的核心竞争力主要体现在机械设计、制造工艺、动力系统、产品可靠性、成本控制和全球服务网络等方面。这些能力依然重要,但随着无人化与智能化深入发展,竞争正在增加新的维度。
未来的工业车辆,不仅需要具备可靠的机械性能,还需要理解作业环境、识别搬运目标、规划任务,并在动态变化的现场中完成工作。
换句话说,未来叉车企业之间的竞争,可能不再只是“谁能制造更好的叉车”,还包括“谁能让叉车具备更强的自主作业能力”。
这对已经深耕工业车辆多年的杭叉而言,既是挑战,也是机会。
一方面,传统工业车辆市场的技术升级,正在推动产品从单纯的运输工具向智能化作业设备演进;另一方面,杭叉长期积累的工业车辆产品、制造工程、运动控制和物流场景经验,也为物理AI落地提供了现实基础。
与从零构建应用场景不同,杭叉可以从叉车这一成熟载体出发,将AI技术直接应用于真实的搬运、存取和转运任务,并通过实际作业持续验证技术价值。
从杭叉目前的产品发布与研发布局来看,AI-Fork、LogiMind以及围绕单机智能和集群协同展开的技术探索,已经构成一条值得关注的技术发展路径。
这条路径的意义,在于杭叉开始尝试把人工智能从产品的附加功能,转变为影响产品未来形态的重要能力。
从AI-Fork到LogiMind:杭叉正在构建怎样的物理AI体系?
如果将物理AI简单理解为给叉车安装一个大模型,就很难真正理解杭叉这次技术布局的价值。
物理AI要进入工业现场,至少需要解决三个层面的问题:机器如何感知真实环境,如何理解任务并做出决策,以及如何通过可靠的硬件和控制系统完成动作。
这三个层面缺一不可。
1. 以AI-Fork为载体:让智能真正进入工业作业现场
2026年7月,杭叉举办首届AI DAY,发布新一代叉车机器人产品。
杭叉AI-Fork的价值,首先在于将智能化能力与真实的工业车辆结合起来。
叉车不是一个只负责移动的机器人。它需要完成托盘识别、货叉对位、插取货物、举升、转运和放置等一系列连续动作,每一个环节都受到车辆结构、载荷、空间条件和安全规则的约束。
因此,工业具身智能不仅要让机器“看见”目标,还需要让机器理解目标与自身动作之间的关系。这正是物理AI与传统自动化的重要区别之一:智能不再只负责识别或导航,而是开始参与任务理解和动作规划。
当然,AI决策仍需要与成熟的底层控制、安全策略和异常处理机制协同。真正有价值的工业智能,不是让机器在所有情况下都自行决定,而是让它在明确的安全边界内完成更多工作。
2. 以LogiMind为智能底座:从功能叠加走向系统级智能
【免责声明】所刊原创内容之本文仅代表作者本人观点,与新战略机器人网无关。新战略机器人网站对文中陈述、观点判断保持中立。本网转载自其它媒体的信息,转载目的在于传递更多信息,并不代表本网赞同其观点和对其真实性负责。 【版权声明】凡本网注明“来源:xzl机器人”的所有作品,著作权属于新战略机器人网站所有,未经本站之同意或授权,任何人不得以任何形式重制、转载、散布、引用、变更、播送或出版该内容之全部或局部,亦不得有其他任何违反本站著作权之行为。违反上述声明者,本网将追究其相关法律责任。转载、散布、引用须注明原文来源。