


配电室是城市电力系统的“末梢神经”。从写字楼的电梯、商场的照明、医院的设备,到园区的生产线,电力从城市电网进入这些场所后,都需要经过配电室完成变压、分配和保护。做好配电室的运维,关系着城市用电的可靠与安全。
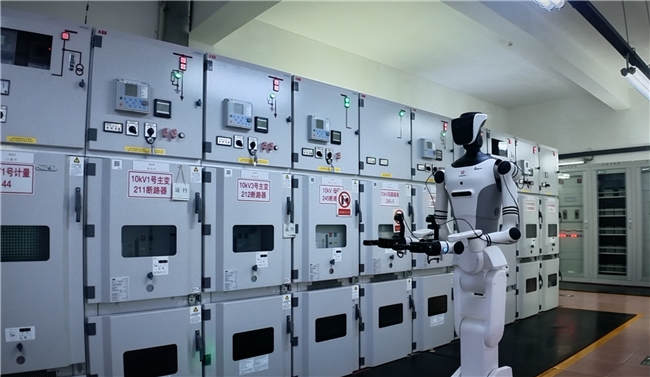
长久以来,配电室运维始终高度依赖人工驻场与现场处置,即便是自动告警方案依然需要人工完成最后操作,响应效率存在天花板。近期,睿尔曼智能与筑欣物联联合推出的“硅基值守”电力运维方案,将具身机器人深度嵌入配电运维全流程,打通了“人跑一趟”的最后一环,推动配电室运维从有人值守、无人值守迈入具身值守的3.0阶段。
到三班倒到智能告警,配电室运维仍未破解“人跑一趟”最后难题
传统的“人工值守”模式,是配电行业运行最久的“1.0”形态。运维人员通过三班倒实现24小时驻场,日常按周期完成设备巡检、参数抄录、隐患排查,故障时现场执行分合闸、应急处置,同时负责配套设施维护与台账管理。这种模式高度依赖人员经验与到岗速度,人力成本高,且夜间、节假日、暴雨天同样需要到场处置,站点越分散,响应效率的短板越明显。
随着AIoT的普及,过去几年,配电室进入“无人值守”的2.0阶段。通过部署各类传感器与EMS监控平台,实现了运行参数实时采集、异常自动告警、远程集中监控,运维人员无需驻场就能掌握全站状态,大幅降低了驻场人力,也提升了监测的连续性。但这套模式依然停留在“感知层”,能看、能报警,却不能现场处置。告警触发后,哪怕只是简单的开关操作、仪表确认,持证人员依然需要赶赴现场。
近年来,行业开始尝试用巡检机器人,进一步替代人工完成巡视、仪表识别、状态拍照等工作。但核心能力仍然停留在“看”的层面,大多不具备真正的操作能力,分合闸、旋钮切换、按钮操作这些需要力觉反馈和精细控制的动作,仍需人工完成,没能打通从“告警”到“处置”的闭环。
真干活、真安全、真落地,才是真正的3.0“具身值守”
当前机器人应用场景需求不断涌现,不过客观来看,大多数应用仍停留在试点和Demo阶段,真正实现规模化、常态化落地的案例并不多见。机器人能不能干活、能不能在真实场景里创造价值,是当前行业的必答题。从这个角度来看,一套真正能落地的3.0具身值守方案,至少应当满足“真干活、真安全、真落地”三大标准。
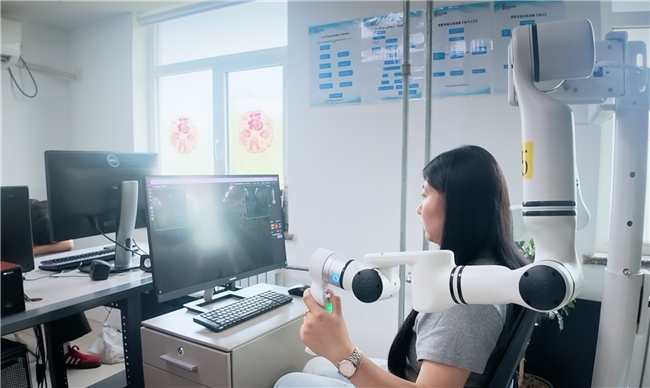
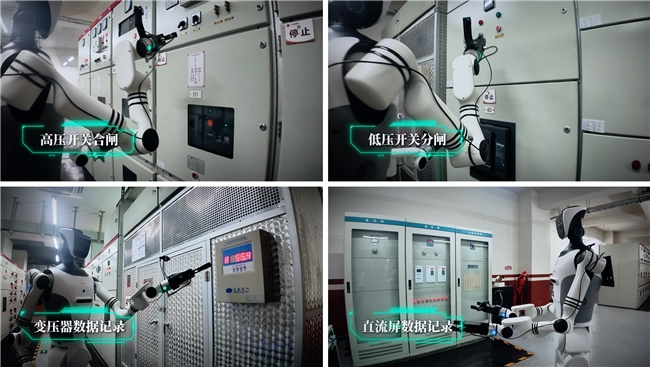
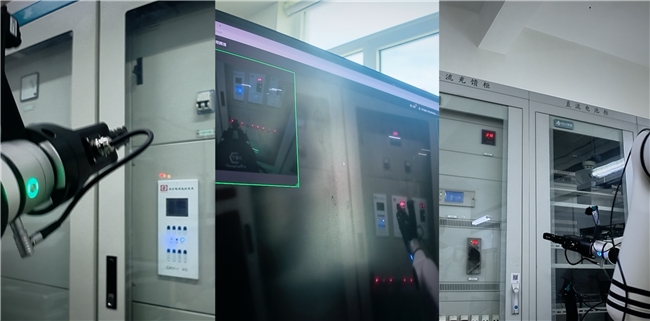
第一条标准是真干活,核心是打通全流程作业闭环,真正替代人工现场执行,而不是只做监测、只走巡检的“半程方案”。在这一点上,硅基值守给出了完整的方案。其依托睿尔曼GLN远程作业网络,串联起EMS平台告警、调度中心派单、机器人现场作业、人员远程确认、结果归档全链路。告警触发后,常驻现场的机器人可被远程唤醒,自主导航至指定柜体,完成日常巡视、参数采集、高低压柜分合闸等核心作业,其中关键动作由持证人员远程确认后执行,补上了现场执行的最后一公里,完成从“看”到“干”的革新。
第二条标准是真安全,核心是人不涉险但责任到人,安全边界清晰可追溯,而不是以牺牲安全为代价换效率。在“硅基值守”的方案中,机器人负责走到、对准、执行,人负责确认、修正、随时接管。分合闸等关键操作须经持证人员远程确认后执行,通信中断或动作异常立即停止并转人工。全过程录像留痕,安全责任并未因远程作业而减少。这套逻辑既降低了人员的安全风险,又保留了持证人员的专业判断和责任主体地位。
第三条标准是真落地,核心是规模化真实场景验证,可复制可推广,而不是演示 Demo。据了解,筑欣物联目前在管配电室200余座,已实施项目170余个,意味着硅基值守的机器人部署在真实运行的配电室中作业,而非实验室环境。而支撑机器人长期“在岗”的,是睿尔曼智能全栈自研的车规级关节模组,已通过CR L3级别可靠性认证,平均无故障运行时间达50000小时,能够支撑机器人在配电室7×24小时待命、随时响应。同时机器人部署不需要改造土建,有插座即可充电,平时低功耗休眠,有任务时远程唤醒,不占用额外值守资源。
具身值守的价值在于专业能力“分身复用”,创造全新生产力
在机器人行业的发展从Demo阶段走向真实生产力阶段的过程中,机器人企业和场景方的深度联合,是真正打通从技术到落地完整闭环最有效的发展模式。它可以让机器人企业从真实场景中进行数据采集,持续反哺模型迭代与升级,也能让场景方在真实业务中获得效率和安全性的提升,实现技术与场景的双向赋能。
睿尔曼智能作为面向具身智能的系统级基础设施平台,以及在行业内率先提出“真干活、干真活”的机器人企业,已实现四大核心零部件的全栈自研,服务超过数千家全球企业;筑欣物联是深耕电力运维领域的服务商,拥有成熟的EMS运维体系、属地服务网络与大量站点资源,参编多项行业标准。双方的合作不是简单的技术和场景的叠加,而是将机器人能力深度嵌入现有运维体系,重构现场执行环节的效率与安全模型。
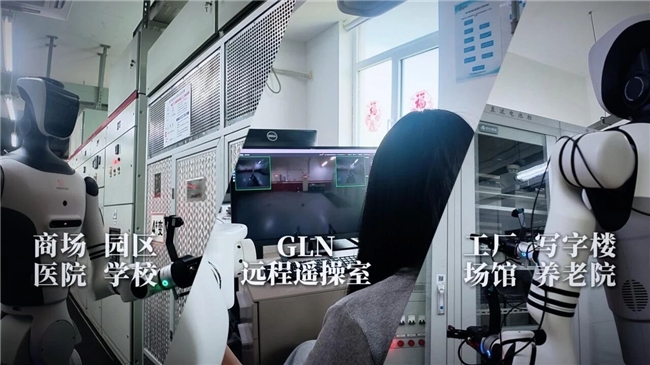
配电室只是机器人落地的一个小切口。商业楼宇、产业园区、医院、学校、工厂等大量实体场景,都存在同样的运维痛点:操作本身并不复杂,却需要持证人员专程赴场;作业频次不高,却全天候不能缺位。GLN远程作业网络的价值,在于打破了传统运维的时空限制,让持证专业人员可以跨站点远程管控多台机器人,把大量消耗在路途与重复劳作中的人力释放出来,聚焦到判断、决策等高价值工作中,最终实现专业能力的“分身式”复用。
机器人行业的终点,从来不是造出更多机器人,而是让机器人在真实的一线场景里创造新的生产力。